結(jié)構(gòu)特點(diǎn)與工作原理
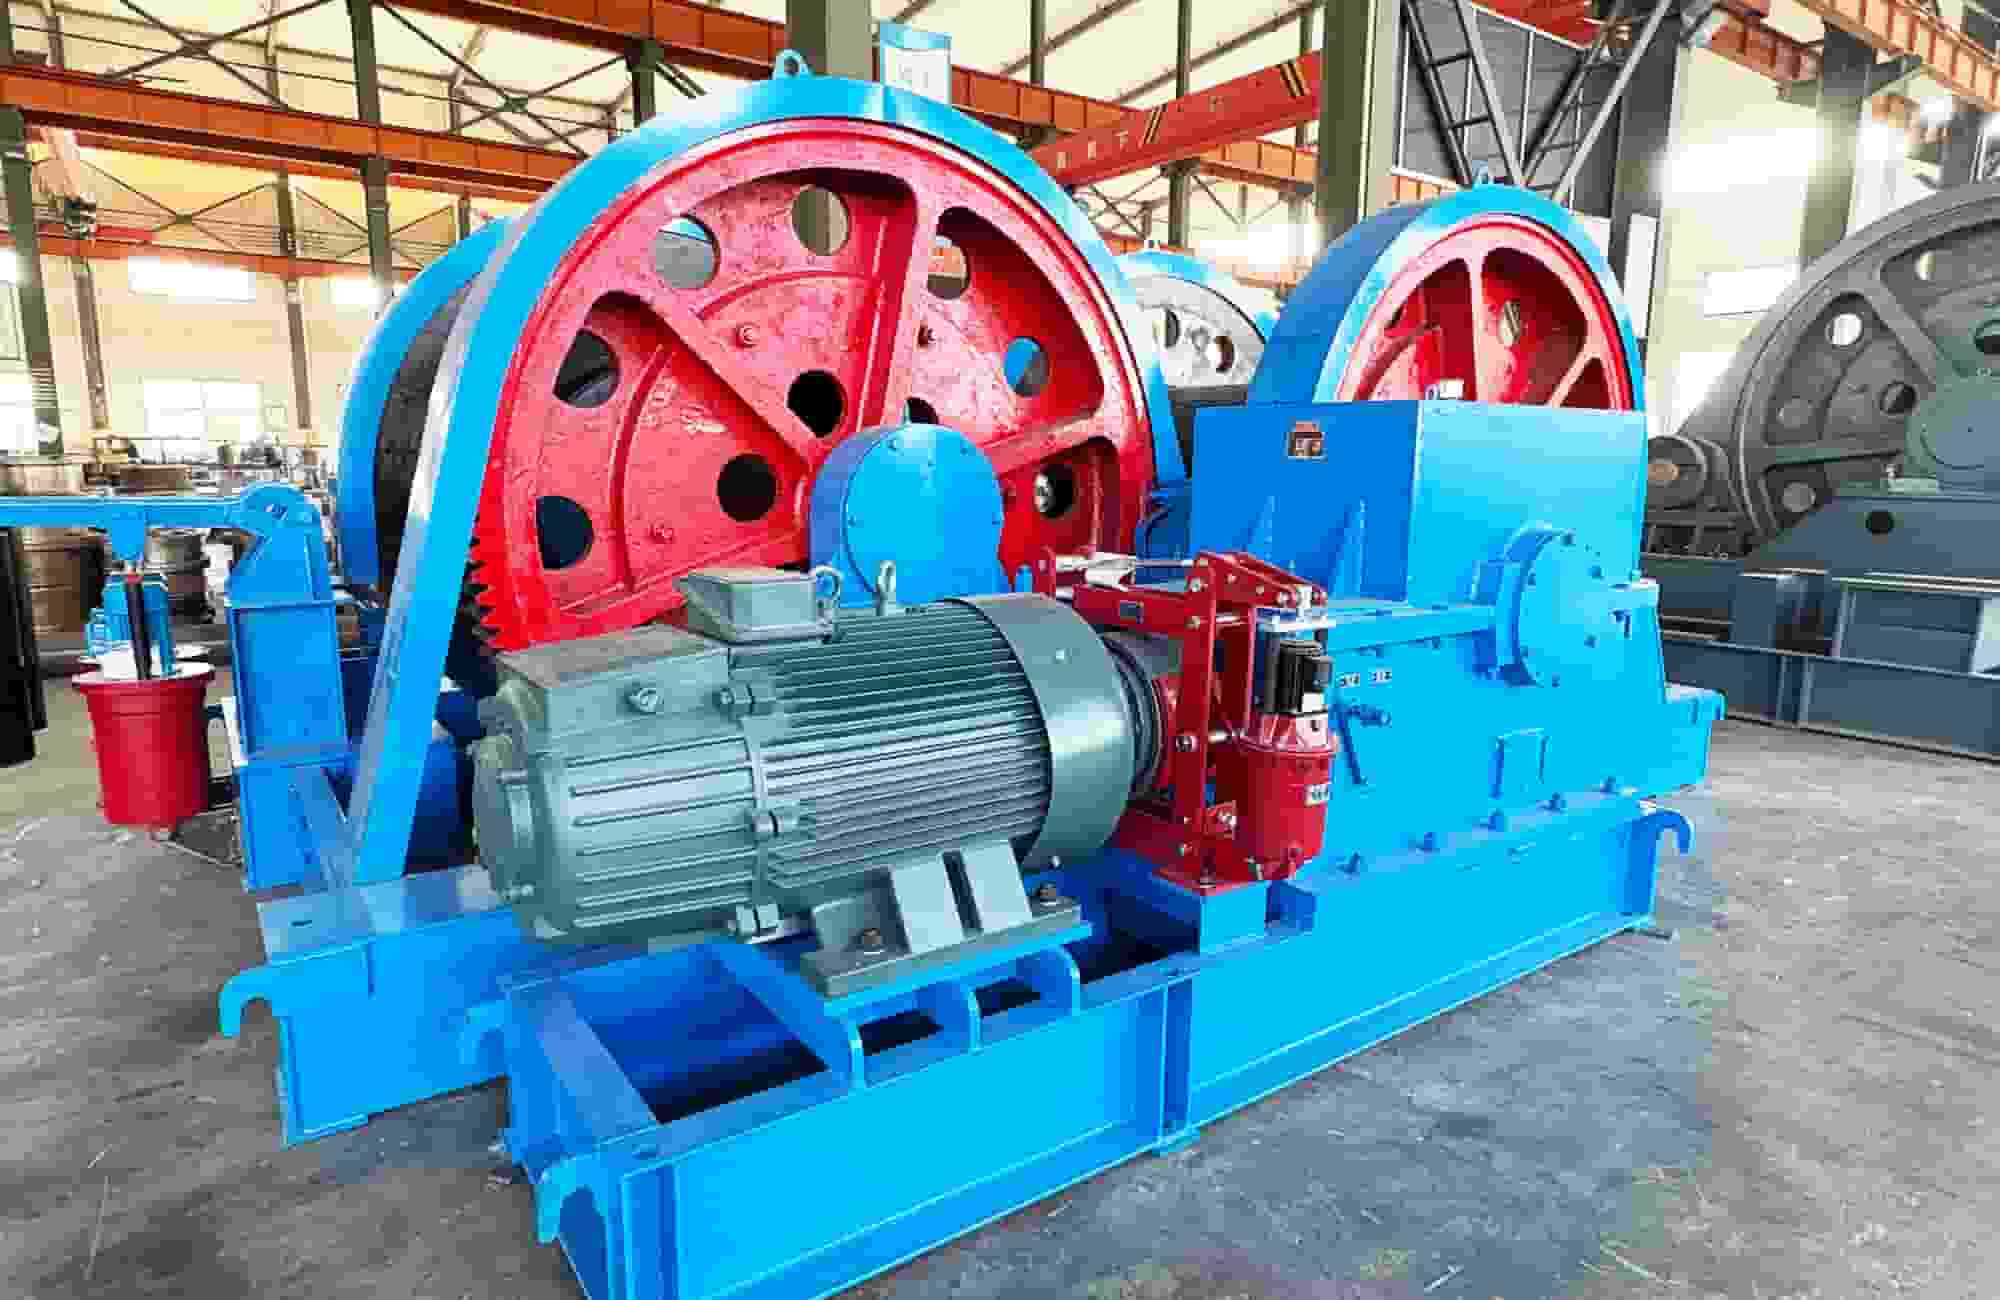
本系列絞車依托電氣化、智能化控制方案,優(yōu)化傳統(tǒng)機(jī)械式傳動(dòng)與操控結(jié)構(gòu),依托四大系統(tǒng)協(xié)同運(yùn)行,適配豎井施工的控制、安全及作業(yè)使用需求。
1. 一體化雙卷筒電驅(qū)系統(tǒng):設(shè)備電控配套基礎(chǔ)
工作原理:省去傳統(tǒng)復(fù)雜齒輪箱與離合機(jī)構(gòu),單個(gè)卷筒配置獨(dú)立交流變頻電機(jī)直驅(qū);兩臺(tái)電機(jī)的轉(zhuǎn)速、轉(zhuǎn)矩、運(yùn)轉(zhuǎn)方向,由整套電控系統(tǒng)統(tǒng)一編程、分區(qū)獨(dú)立調(diào)控。
技術(shù)特點(diǎn)
雙繩分控設(shè)計(jì):可滿足吊盤(pán)同步懸吊、風(fēng)筒差動(dòng)調(diào)平等現(xiàn)場(chǎng)施工的硬件使用條件。
標(biāo)準(zhǔn)化電控接口:可對(duì)接礦山集中控制系統(tǒng),支持遠(yuǎn)程操控、多機(jī)組同步聯(lián)動(dòng)與后期電控升級(jí)改造。
2. 智能電控差動(dòng)系統(tǒng)(10 噸及以上型號(hào)標(biāo)配)
工作原理:以 PLC 可編程控制器為控制核心,采集操作指令與傳感反饋信號(hào);PLC 依據(jù)程序運(yùn)算,向兩臺(tái)驅(qū)動(dòng)電機(jī)變頻器下發(fā)差異化轉(zhuǎn)速指令,實(shí)現(xiàn)電控式差速調(diào)控。
工作模式
同步運(yùn)行模式:雙卷筒同步運(yùn)轉(zhuǎn),可控制吊盤(pán)平穩(wěn)升降,降低設(shè)備傾斜隱患。
動(dòng)態(tài)差動(dòng)模式:雙卷筒可獨(dú)立無(wú)級(jí)調(diào)速運(yùn)行,按需調(diào)整懸吊構(gòu)件姿態(tài),維持設(shè)備豎向安放狀態(tài)。
產(chǎn)品特點(diǎn):電控響應(yīng)速度快,無(wú)機(jī)械部件摩擦損耗,對(duì)比傳統(tǒng)機(jī)械式差動(dòng)結(jié)構(gòu),設(shè)備調(diào)校便捷、控制精度、耐磨性能得到優(yōu)化。
3. 全電力冗余制動(dòng)安全保障系統(tǒng)
本系統(tǒng)采用兩套相互獨(dú)立的制動(dòng)配置,分級(jí)實(shí)現(xiàn)設(shè)備常規(guī)制動(dòng)與故障防護(hù)。
工作制動(dòng)器
型式:常閉式電磁盤(pán)式制動(dòng)器或電力液壓推桿制動(dòng)器。
工作邏輯:與主驅(qū)動(dòng)電機(jī)電氣聯(lián)鎖,通電松閘、斷電抱閘;用于設(shè)備日常停車、定點(diǎn)懸停作業(yè),制動(dòng)力可調(diào)節(jié),保障作業(yè)定點(diǎn)停放需求。
安全制動(dòng)器
型式:失壓保護(hù)型彈簧制動(dòng)、液壓驅(qū)動(dòng)松閘制動(dòng)器。
工作邏輯:控制回路獨(dú)立于主控系統(tǒng);常態(tài)依靠液壓作用力壓縮彈簧保持閘體打開(kāi);遇斷電、液壓失效或緊急制動(dòng)指令時(shí),彈簧釋放完成緊急制動(dòng),有利于規(guī)避負(fù)載下墜風(fēng)險(xiǎn)。
4. 交流變頻無(wú)級(jí)調(diào)速系統(tǒng)
工作原理:搭載矢量變頻控制技術(shù),通過(guò)改變電機(jī)輸入頻率與電壓,連續(xù)調(diào)節(jié)電機(jī)轉(zhuǎn)矩、轉(zhuǎn)速,實(shí)現(xiàn)卷筒轉(zhuǎn)速?gòu)牧阒令~定轉(zhuǎn)速區(qū)間連續(xù)調(diào)速。