結(jié)構(gòu)特點(diǎn)與工作原理
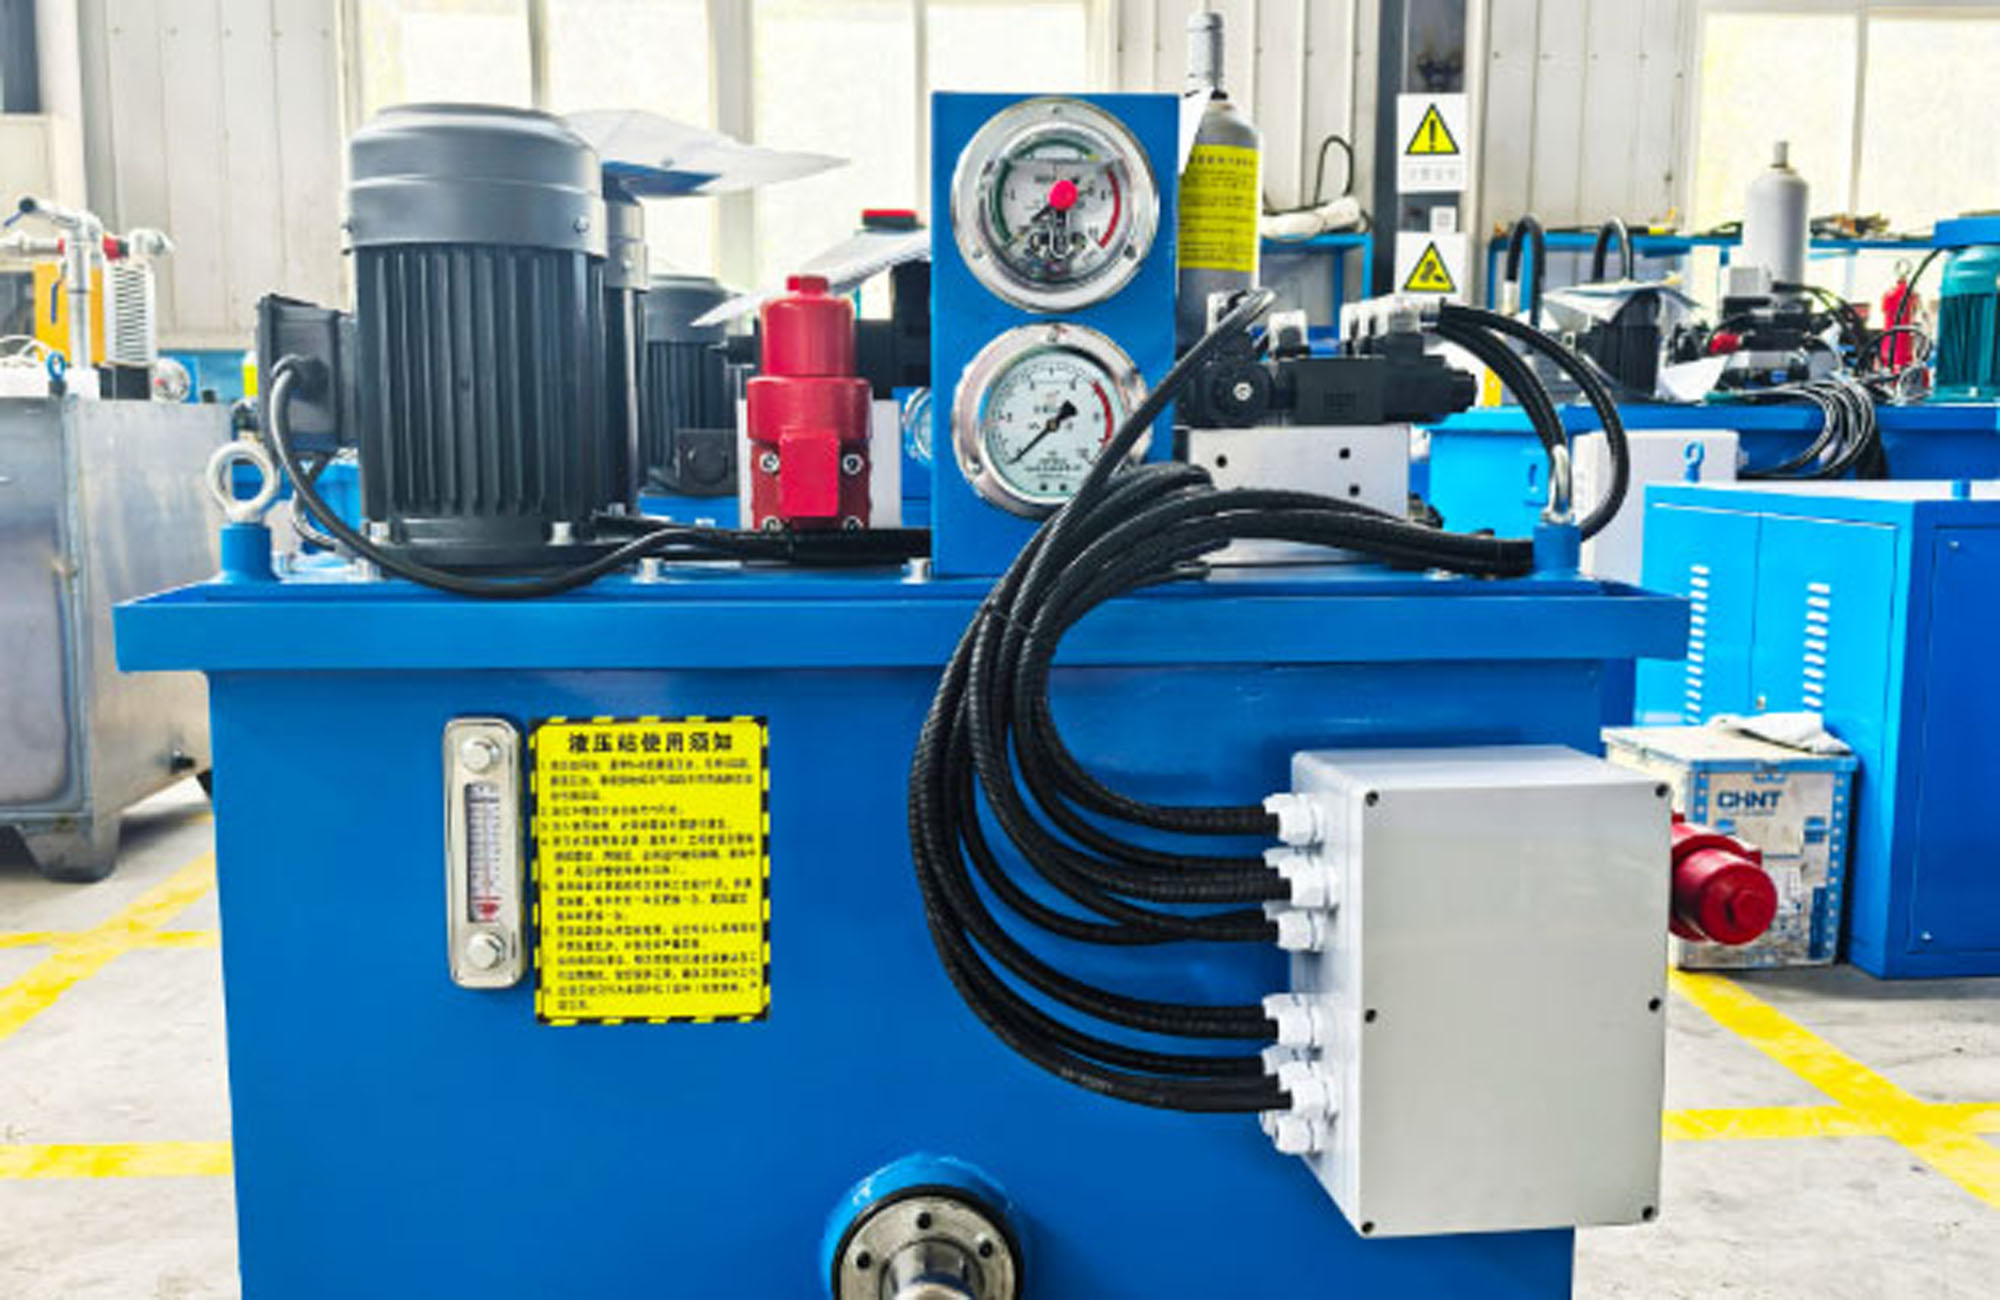
恒減速液壓站在傳統(tǒng)液壓站的基礎(chǔ)上,針對(duì)智能閉環(huán)控制需求進(jìn)行了功能強(qiáng)化與集成優(yōu)化,主要包括以下單元:智能感知單元:集成編碼器(用于測(cè)速)、慣性測(cè)量單元(IMU,用于實(shí)測(cè)減速度)及多路壓力傳感器,實(shí)時(shí)采集制動(dòng)全過(guò)程的動(dòng)態(tài)數(shù)據(jù);
高速電液控制閥組:采用高頻響比例伺服閥或數(shù)字流量閥,可接收控制指令并快速、準(zhǔn)確地調(diào)節(jié)制動(dòng)油缸的油壓與流量;
雙冗余安全控制回路:除主PLC控制系統(tǒng)外,獨(dú)立設(shè)置安全繼電器硬回路或?qū)S冒踩刂破鳎ㄖС諷IL2/3安全等級(jí)),直接監(jiān)控關(guān)鍵參數(shù),有助于在主系統(tǒng)故障時(shí)仍可觸發(fā)安全制動(dòng);
液壓動(dòng)力單元:配備變量泵或由變頻電機(jī)驅(qū)動(dòng)的定量泵,為系統(tǒng)提供穩(wěn)定且可調(diào)節(jié)的液壓動(dòng)力源。系統(tǒng)工作原理的核心是“感知-決策-執(zhí)行”實(shí)時(shí)閉環(huán)控制,以維持預(yù)設(shè)的恒定減速度為目標(biāo),具體過(guò)程如下:實(shí)時(shí)感知:制動(dòng)指令發(fā)出后,系統(tǒng)通過(guò)編碼器與IMU持續(xù)、準(zhǔn)確地測(cè)量提升容器的實(shí)時(shí)速度與減速度;智能決策:主控制器將實(shí)測(cè)減速度與預(yù)設(shè)的恒定減速度值進(jìn)行實(shí)時(shí)比對(duì),并計(jì)算出制動(dòng)力矩的調(diào)整量;執(zhí)行:控制器將調(diào)整指令發(fā)送至高頻響比例閥,動(dòng)態(tài)、調(diào)節(jié)制動(dòng)器油缸的液壓壓力,從而改變閘瓦對(duì)制動(dòng)盤的貼合力,實(shí)現(xiàn)對(duì)制動(dòng)力矩的閉環(huán)控制;
閉環(huán)調(diào)節(jié):上述“測(cè)量-比較-調(diào)節(jié)”過(guò)程在周期內(nèi)持續(xù)循環(huán),形成動(dòng)態(tài)閉環(huán)控制,在整個(gè)制動(dòng)過(guò)程中實(shí)際減速度緊密跟隨預(yù)設(shè)曲線,實(shí)現(xiàn)平穩(wěn)、可控的勻減速停車。